
矿区工程车辆安全监控与防碰撞设备:装载机盲区风险及解决方案
发布日期:2026-11-13
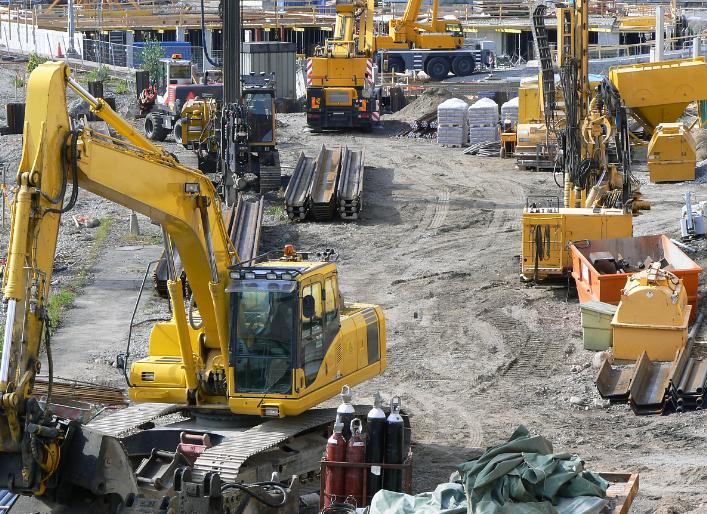
矿区作业环境复杂,装载机、挖掘机、矿用卡车等工程车辆往往需要在狭窄道路、物料堆场和人员作业区域内频繁移动。车辆体积大、作业范围广,加上粉尘、噪声和视线遮挡等因素,驾驶员很难及时发现周边人员和障碍物。一旦发生碰撞,不仅可能造成人员伤害,还会影响生产进度。
因此,矿区工程车辆安全管理不能只依靠驾驶员观察、现场指挥和安全培训,还需要结合车辆实际工况,配置合适的安全监控与防碰撞设备。
矿区及煤炭生产运输环节常见的工程车辆包括:
装载机、铲车:主要用于煤炭、矿石及其他物料的铲装、转运和堆料。
挖掘机:承担矿石挖掘、土方开挖及物料装卸等工作。
矿用卡车、宽体自卸车:主要负责矿石、煤炭和土方运输。
推土机、平地机、压路机:用于场地平整、道路维护及施工辅助。
其中,装载机在矿区、煤场和加工场所的使用频率较高。它既需要频繁前进、倒车和转向,又经常与地面作业人员、运输车辆及其他设备交叉作业。
与普通道路行驶不同,装载机的铲装、转运和卸料动作会不断改变驾驶员的视野。尤其是在煤棚、料场等区域,车辆周围人员较多,安全风险更值得关注。
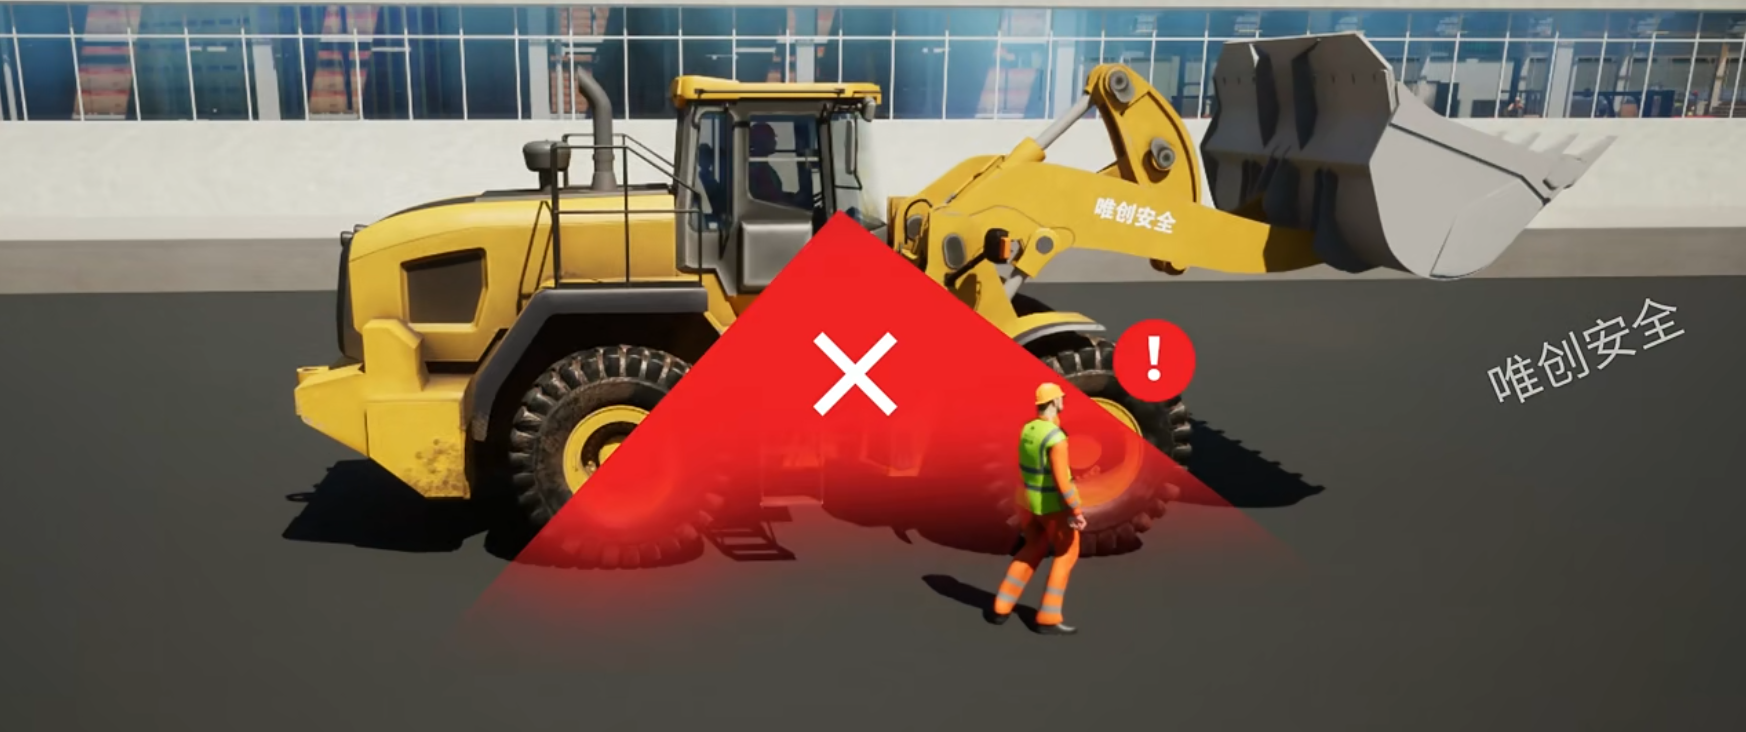
装载机车身较长,驾驶室与车尾之间存在一定距离,后方区域很难通过后视镜完整观察。尤其是车辆倒车、转向时,站在车尾附近的人员可能进入驾驶员视线盲区。
装载机转弯时,车身及铰接部位会改变运动轨迹。驾驶员如果没有及时观察两侧情况,容易与附近人员、车辆或设备发生碰撞。
装载机进行铲料、举升和运输时,铲斗及物料可能遮挡前方视线。遇到堆料较高、道路狭窄或人员临时穿行的情况,驾驶员不容易及时发现前方风险。
矿区和煤场经常存在扬尘、光线不足等情况,摄像头镜头也可能因粉尘附着而影响画面效果。同时,驾驶室隔音、现场设备噪声较大,驾驶员不一定能及时听到外部人员的呼喊或提醒。
这些因素叠加后,单纯依靠后视镜、倒车影像和人工指挥,很难覆盖车辆周边所有危险区域。
针对装载机等工程车辆,安全监控方案需要根据车辆结构、作业路线、人员分布和现场环境进行设计。常见的技术方向主要有AI视觉防撞、360度环视监控,以及适用于特定环境的UWB人员接近预警。
AI视觉防撞系统通过安装在车辆周边的摄像头,结合AI算法识别作业区域内的行人。当人员进入预设警示区域时,系统可以通过声音、灯光等方式提醒驾驶员,同时在显示屏上呈现人员位置。
以唯创安全 SF-422工程车辆AI防撞系统 为例,系统采用工程车辆专用AI算法,支持对站立、行走、奔跑、蹲坐及部分遮挡状态下的人员进行识别。监测角度可达150°,侦测距离为0.5~13米,可根据车辆结构和作业需求配置不同的监测区域。
当人员进入危险距离时,系统可根据车辆控制接口及项目配置实现主动停车,支持油车、电车控车。系统还可扩展驾驶员行为监测、超速报警、录像存储等功能,为矿区车辆安全管理提供辅助。

如果现场需要同时观察车辆前后左右多个方向,可以考虑配置360度环视监控系统。
唯创安全 SF-600 360度全景监控系统 采用10.1英寸一体化显示屏,支持4路AHD高清摄像头输入,可呈现2D、3D全景画面。通过车辆四周摄像头采集影像,驾驶员能够更直观地了解车辆周边情况,辅助判断人员、设备与车辆之间的位置关系。
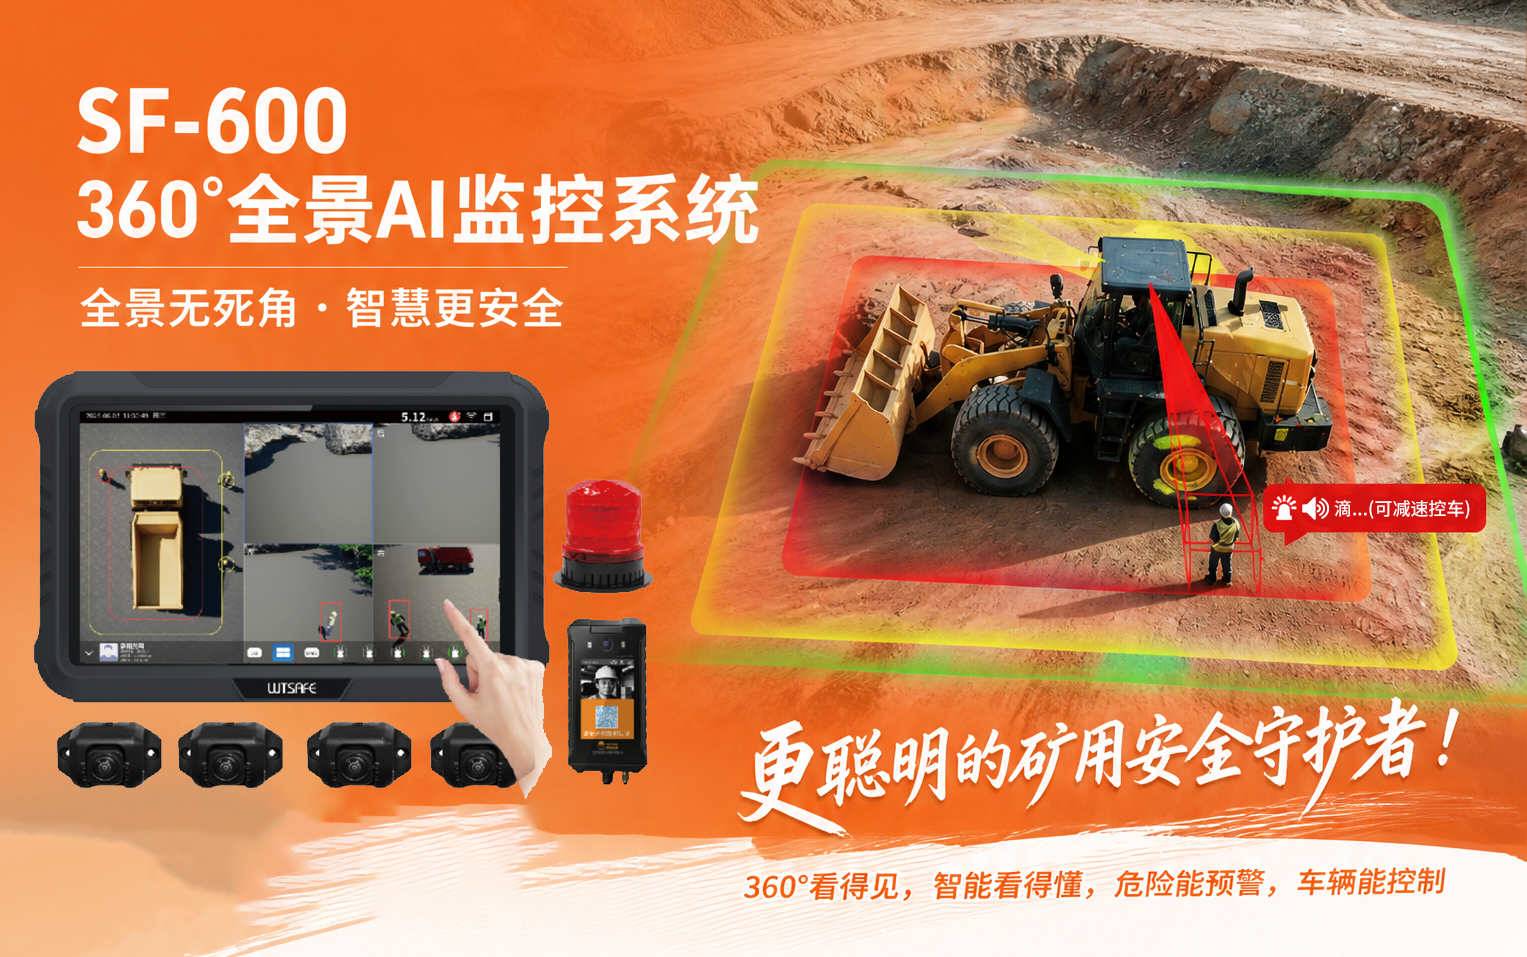
系统还集成AI视觉分析,可对驾驶员状态及车辆周边盲区障碍物进行监测,实现主动预警与防撞辅助,并支持车辆定位、远程视频查看及相关信息管理。
两种方案的侧重点有所不同:SF-422更侧重于AI识别人、判断危险距离并根据配置进行车辆控制;SF-600更侧重于车辆周边全景影像呈现和盲区辅助监测。对于车辆结构复杂、盲区较多的装载机,可以根据实际需求评估单独配置或组合使用。
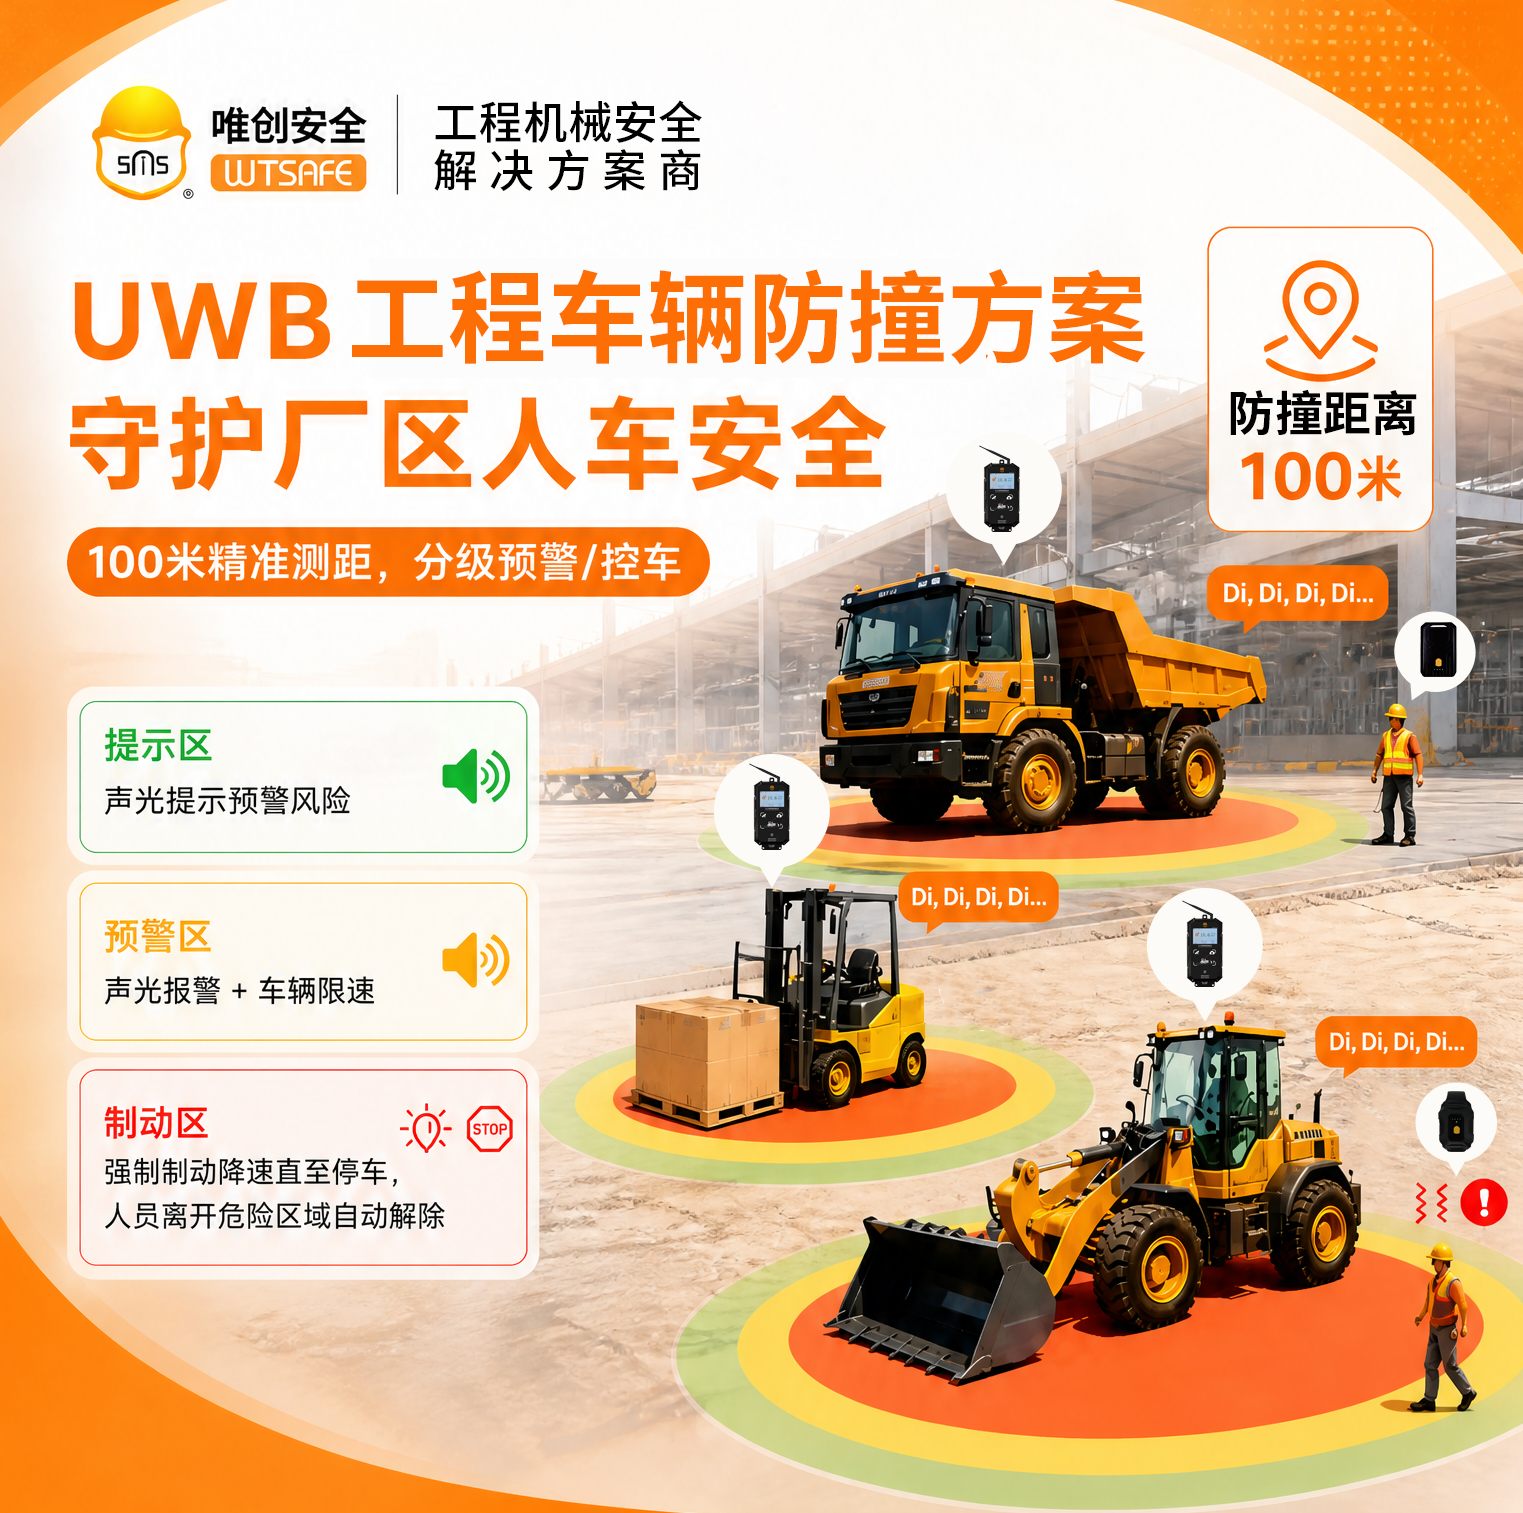
在粉尘较大、光线不足,或者视觉监控容易受到环境影响的区域,还可以考虑UWB人员接近预警方案。
该方案通过在车辆上安装基站、为人员配备定位标签,监测人员与车辆之间的接近情况。当人员进入设定的安全距离时,系统可触发预警,提醒驾驶员及现场人员注意风险。
UWB方案不依赖摄像头识别人形,适合与AI视觉防撞方案形成补充。但实际部署仍需结合人员标签佩戴管理、车辆数量和现场区域进行规划。
某西北地区大型煤炭相关企业,现场使用多台电动装载机,主要承担煤炭装卸、物料转运等工作。作业区域包括煤棚、厂区道路及物料堆放区域,装载机需要在不同区域之间频繁往返。
现场存在几个比较典型的安全风险:
车尾视野受限:装载机后方存在明显盲区,距离车尾约2米范围内,驾驶员难以直接观察。
人车交叉频繁:煤棚内有人员配合装载机进行物料作业,人员与车辆活动范围存在交叉。
环境干扰明显:现场粉尘较大,部分区域光线较暗,摄像头画面容易受到环境影响。
现场噪声较大:驾驶室隔音效果明显,驾驶员不容易及时听到外部人员提醒。
针对这类工况,安全防护方案不能只考虑增加摄像头数量或扩大识别范围,还需要结合装载机结构和人员活动路线进行针对性设计。
首先,根据车辆前后左右的实际盲区确定摄像头安装位置,重点覆盖车尾、两侧及铲斗作业区域,并考虑镜头防尘和日常清洁维护。
其次,根据人员活动区域和车辆运行路线划分警示范围,合理设置不同方向的识别区域和报警距离,避免无关区域干扰正常作业,同时确保关键危险区域能够及时预警。
对于车辆控制,还应结合装载机的制动特性和控制接口设计分级响应逻辑。例如,先通过声音、灯光提醒驾驶员,在风险进一步扩大时采取减速措施,只有达到极高风险等级时才触发紧急制动。具体控制方式需要经过车型适配和现场验证。
最后,可结合现场光照、粉尘情况完善摄像头防护和清洁维护要求,并协调原车监控系统,合理安排显示与监测功能,避免重复配置。
这一案例说明,矿区及煤炭作业现场的防撞设备选型,既要关注人员识别能力,也要考虑车辆结构、环境适应性和实际作业效率。

企业在选择矿区工程车防撞设备时,建议重点关注以下方面:
车辆适配性:不同品牌、型号的装载机结构和控制接口存在差异,需要提前确认安装位置及控车条件。
盲区覆盖范围:根据车辆前后左右的实际视野盲区确定摄像头布局,而不是简单增加设备数量。
环境适应能力:关注粉尘、振动、温度和光照等因素对摄像头、线束及主机运行的影响。
预警与制动逻辑:根据车辆速度、制动距离和现场作业节奏设置报警及控制策略,兼顾安全性与作业效率。
后续管理能力:根据企业管理需求,考虑录像存储、报警记录、车辆定位和驾驶员行为管理等功能。
深圳唯创安全技术有限公司成立于2016年,专注工业车辆AI视觉安全防护,围绕叉车、装载机及其他工程车辆的作业风险,提供AI影像防撞、盲区监控、360度环视及车辆安全管理等解决方案。
针对矿区及煤炭作业现场,唯创安全可根据车辆类型、作业区域和环境特点,提供SF-422工程车辆AI防撞系统、SF-600 360度全景监控系统等产品,并结合实际工况进行摄像头布局、预警区域及车辆控制方案设计。
矿区工程车辆安全防护不是简单安装一套设备,而是要让监控范围、识别逻辑和车辆控制方式真正适应现场作业。只有兼顾人员安全与设备运行效率,才能让安全监控系统在实际生产中发挥作用。


推荐新闻


